Hoe werken elektronische snelheidsregelaars? Binnen de signaalketen van de ESC
Een 48 V accupakket levert één vaste gelijkspanning. Een motor op een elektrische scooter moet op een vlakke weg nog steeds ongeveer 3.200 tpm vasthouden, dalen tot ongeveer 280 tpm op een helling van 12 procent en op verzoek achteruit rijden. Iets tussen de batterij en de wikkelingen moet bepalen hoeveel stroom er vloeit, in welke richting en voor hoe lang.
Dat apparaat is de elektronische snelheidsregelaar. Het werkt door de vaste gelijkstroom van de batterij om te zetten in een driefasige uitgang en die uitgang duizenden keren per seconde te schakelen. De gemiddelde spanning die de motor ziet stijgt en daalt met de duty-cycle, en de eigen inductie van de motor zet die snelle pulsen om in vloeiende stroom. Het koppel volgt de stroom, en de snelheid komt tot stand waar het motorkoppel het belastingskoppel ontmoet. Al het andere binnen een ESC bestaat om dat veilig en herhaalbaar te laten gebeuren.
Hoe DC driefasige rotatie wordt
Een borstelloze motor werkt niet op gelijkstroom die op twee aansluitingen wordt toegepast. De stator heeft driefasige wikkelingen en de rotor permanente magneten, dus de stroom moet opeenvolgend door de fasen bewegen om ervoor te zorgen dat het statorveld de rotor naar voren trekt in plaats van hem op zijn plaats te houden.
Afkoop: de rotor voor blijven
Commutatie is de handeling waarbij wordt gekozen welk fasepaar wordt bekrachtigd. Bij commutatie in zes stappen wordt elke elektrische omwenteling opgesplitst in zes toestanden, en de controller schakelt per toestand één schakelaar aan de hoge kant en één schakelaar aan de lage kant in, waardoor een veld ontstaat dat elke 60 elektrische graden naar voren stapt. Als de commutatie achterblijft bij de rotor, stort het koppel in en stijgt de stroom. Als het te ver gaat, wordt de extra stroom warmte in plaats van koppel.
Sensorische en sensorloze positiefeedback
Drie Hall-sensoren rapporteren de absolute rotorpositie, wat van belang is voor een robotchassis dat onder volle belasting vanuit stilstand moet vertrekken. Sensorloze systemen lezen in plaats daarvan de tegen-EMF die wordt geïnduceerd in de niet-bekrachtigde fase en schatten de positie vanaf de nuldoorgang. Dat verwijdert drie draden en een connector uit de kabelboom, maar de schatting wordt onbetrouwbaar onder ongeveer 5 tot 10 procent van de nominale snelheid. Veldgeoriënteerde regeling gaat nog verder, waarbij de gemeten fasestromen worden omgezet in een roterend referentieframe en de koppelproducerende component direct wordt geregeld.
De signaalketen van gasingang tot poortaandrijving
Tussen de gasingang en de motorterminals bevinden zich vier functionele blokken. Elk heeft zijn eigen foutmodus en zijn eigen limiet voor de systeemprestaties.
Microcontroller en regellus
De microcontroller bemonstert fasestroom, busspanning, gaskleppositie en rotorpositie, vaak 8.000 tot 20.000 keer per seconde in een veldgeoriënteerde implementatie. Het voert eerst de snelle stroomlus uit, wikkelt er een langzamere snelheids- of koppellus omheen en zet het resultaat om in drie duty-cycle-waarden. Throttle mapping, stroomlimieten, regeneratieve remkracht en foutdrempels bevinden zich allemaal in deze laag.
Gate driver en MOSFET-brug
De gate-driver vertaalt laagspanningslogica naar de 10 tot 15 V-swing die een MOSFET nodig heeft, en voorkomt dat beide schakelaars in één poot tegelijkertijd geleiden. Dode tijd, het doelbewuste onderdrukkingsinterval tussen het uitschakelen van de hoge kant en het inschakelen van de lage kant, bedraagt doorgaans 0,3 tot 1 microseconde. Een te korte en doorschietende stroom vernietigt de brug; te lang en het koppel en de efficiëntie bij lage snelheden hebben er allebei onder te lijden.
Zes MOSFET's vormen de driefasige brug, waar geleidingsverlies schaalt met aan-weerstand en stroom in het kwadraat, terwijl schakelverlies schaalt met schakelfrequentie, busspanning en poortlading. Het parallel schakelen van apparaten verlaagt de aan-weerstand, maar alleen als poortlussen op elkaar zijn afgestemd. Anders voert één apparaat meer stroom dan zijn buren en valt als eerste uit.
Stroomdetectie en bescherming
Shuntweerstanden of Hall-effectsensoren meten de fasestroom, zodat de regellus iets reëels te regelen heeft, en dezelfde signalen de bescherming tegen overstroom, overspanning en overtemperatuur voeden. Een goed gedragen controller vouwt de stroom geleidelijk terug naarmate de temperatuur stijgt, in plaats van de motor halverwege de manoeuvre af te snijden.
Inschakelduur, PWM en de cijfers die er toe doen
Snelheidsregeling is duty-cycle-regeling. Als de bus op 48 V staat en de duty-cycle 50 procent is, ziet de motor gemiddeld 24 V. De schakelfrequentie wordt hoog genoeg gekozen om de stroomrimpel binnen een praktische band te houden en laag genoeg om het schakelverlies beheersbaar te houden. Op een 48 V-aandrijving met een paar honderd microhenries fase-inductantie houdt 16 kHz tot 20 kHz de rimpel doorgaans in de buurt van 10 tot 20 procent van de nominale stroom.
| Parameter | Waar het invloed op heeft | Praktisch bereik |
|---|---|---|
| PWM-schakelfrequentie | Stroomrimpel, hoorbaar geluid, schakelverlies | 16 tot 20 kHz |
| Regellussnelheid | Koppelrespons, stabiliteitsmarge | 8 tot 20 kHz |
| Continue fasestroom | Cruisekoppel, stabiele verwarming | 60 tot 80 procent van de piekwaardering |
| Piekstroom, 10 s | Acceleratie- en overtrekkoppel | 1,5 tot 2 keer continu |
| Busspanningsruimte | Regeneratief remmen, dumpen van lading | 1,25 tot 1,5 keer de nominale bus |
| Dode tijd | Doorschietrisico tegen efficiëntie bij lage snelheid | 0,3 tot 1 microseconde |
| Poort weerstand | Schakelsnelheid, beltoon, EMI | 2 tot 10 ohm |
Lees de tabel als een reeks afwegingen in plaats van als een specificatie. Het verhogen van de schakelfrequentie verkleint de rimpel en maakt de aandrijving stiller, maar verhoogt ook het schakelverlies en de hitte. Het vergroten van de dode tijd beschermt de brug, maar vervormt de uitgangsspanning bij een lage inschakelduur, wat zich uit in ruw starten en extra lage snelheidsverwarming.
Een controller koppelen aan een motor zonder giswerk
De meest voorkomende maatfout is het kiezen van een controller op basis van het motorvermogen. Motoren worden beoordeeld op mechanisch vermogen; controllers worden beperkt door fasestroom en junctietemperatuur. Een motor van 1 kW kan 40 A fasestroom trekken bij 48 V tijdens een moeilijke start vanuit rust, ook al ligt de kruisstroom dichter bij 12 A. Grootte voor de start, niet de cruise, en controleer drie cijfers samen:
- Continue fasestroom bij de verwachte omgevingstemperatuur, niet bij 25 C.
- Busspanningsbereik met vrije ruimte voor de regeneratieve rempiek.
- Thermisch pad: gebied van het koellichaam, luchtstroom en hoe lang de piekstroom kan worden aangehouden.
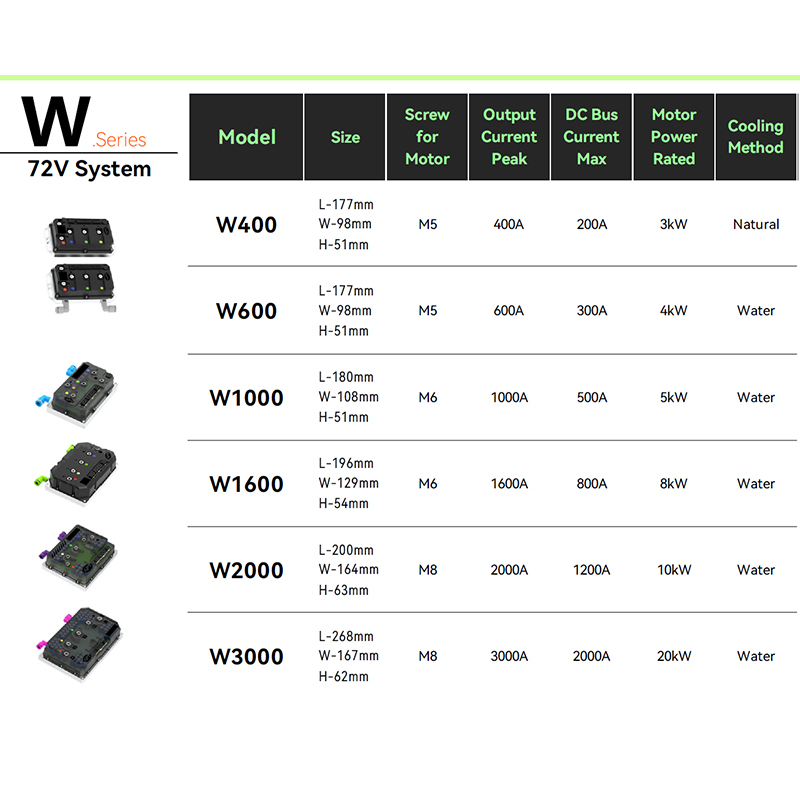
Gepubliceerde koppeltabellen nemen het grootste deel van dat giswerk weg, omdat ze aangeven welke controller- en motorcombinaties al zijn gekarakteriseerd voor stroom, spanning en montage.
 APT-controller en motorkoppelingsschema B2B-koppelingsadvies voor het matchen van APT-controllers en motoren op het gebied van vermogen, koppel, snelheid en efficiëntie, met protocoloverwegingen voor elektrische voertuigen. Bekijk Product →
Firmware, protocollen en afstemming
Twee controllers met identieke vermogenstrappen kunnen zich heel verschillend gedragen. Het invoerprotocol is het eerste verschil: PWM en analoge ingangen zijn eenvoudig en hebben een lage latentie, UART is geschikt voor parameterafstemming en telemetrie, en CAN-bus is geschikt voor voertuigen waarbij de controller, het batterijbeheersysteem en de voertuigregeleenheid de status moeten delen.
Het tweede verschil is firmware. Gascurven, stroomhellingen, regeneratieve remprofielen, veldverzwakking voor topsnelheid en foutherstelgedrag zijn allemaal softwarebeslissingen, en de rol van software in moderne motorcontrollers is gegroeid om overeen te komen met de vermogenstrap zelf. Vraag naar de parameterset voordat u zich aan een platform vastlegt, en niet nadat het eerste prototype op een heuvel tot stilstand is gekomen.
Thermische realiteit en betrouwbaarheidsgrenzen
De huidige specificaties in de datasheet gaan doorgaans uit van een omgevingstemperatuur van 25 C en een MOSFET-behuizing van ongeveer 80 C. In een afgesloten behuizing op een zomermiddag is geen van beide voorwaarden van toepassing. Het geleidingsverlies neemt toe met de temperatuur omdat de aan-weerstand toeneemt, waardoor het verlies weer toeneemt; zonder derating loopt die lus weg. Praktische reductie voor een passief gekoelde controller ligt vaak 30 tot 40 procent onder de nominale stroom. Condensatoren verdienen evenveel aandacht, omdat hun rimpelstroomwaarde en nominale levensduur bij 105 C het werkelijke onderhoudsinterval bepalen, en niet het MOSFET-onderdeelnummer.
Voor toepassingen die hinderlijke trips niet kunnen tolereren, is stabiliteit bij temperatuur en belasting belangrijker dan een piekcijfer op de eerste pagina.
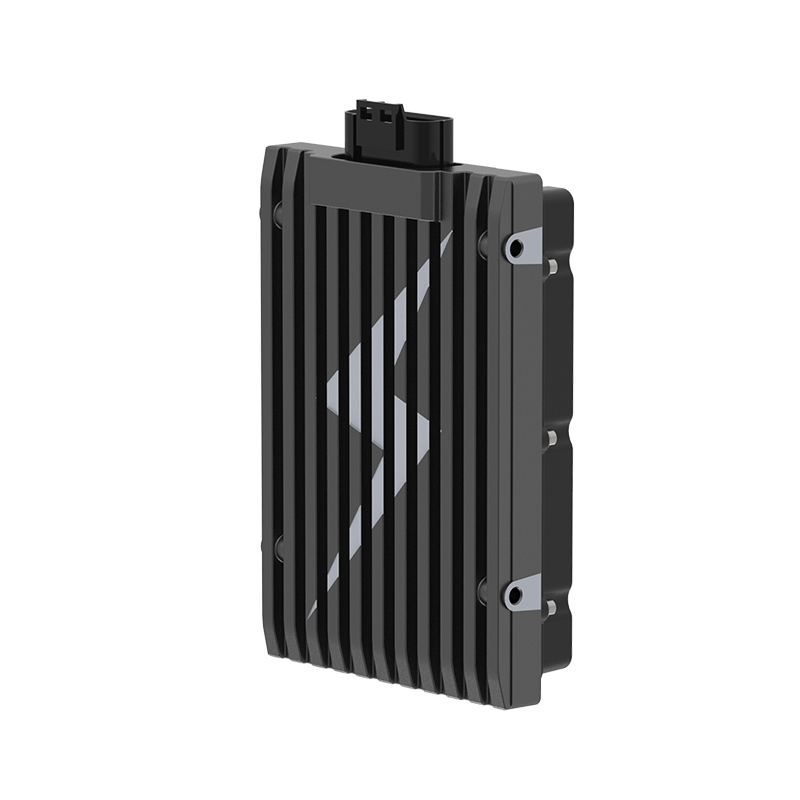
APT A8 Borstelloze DC-motorcontroller met hoge stabiliteit Een gekarakteriseerde, zeer stabiele borstelloze DC-motorcontroller met FOC, CAN, Bluetooth en 30 kW piek voor drones, robotica en lichte EV's. Bekijk Product → Wat u moet controleren voordat u koopt
- Fasestroom in het slechtste geval: start bij volledige belasting, maximale helling, hoogste omgevingstemperatuur.
- Busspanningsvenster, inclusief de regeneratieve piek die uw batterij daadwerkelijk zal zien.
- Besturingsinterface: spreekt het voertuig al CAN, of zal PWM het werk doen?
- Thermisch ontwerp: gebied van het koellichaam, luchtstroompad en montagerichting.
- Beveiliging en rapportage: overstroom, overspanning, overtemperatuur en of fouten worden geregistreerd of alleen worden gesignaleerd.
- Ondersteuning: parameterdocumentatie, firmware-updatepad en of de leverancier uw motor zal karakteriseren met zijn controller.
Leveranciers die een publiceren gekarakteriseerd controllerbereik en bijpassende begeleiding maken dat laatste punt veel gemakkelijker te verifiëren voordat er gereedschap wordt ingezet.
APT R5 borstelloze DC-motorcontroller met snelle respons Een gekarakteriseerde, snel reagerende borstelloze DC/PMSM-controller met een nominaal vermogen van 5 kW, een piek van 12 kW, CAN en FOC voor robotica, automatisering en mini-EV's. Bekijk Product → De korte versie
- Een ESC zet vaste gelijkstroom om in een geschakelde driefasige uitgang, en de duty-cycle bepaalt de gemiddelde spanning en dus de snelheid.
- Door commutatie blijft het statorveld vóór de rotor; Hall-sensoren verwerken lage snelheden, back-EMF-schattingen zorgen voor cruise.
- De microcontroller, gate driver, MOSFET-brug en stroomdetectie leggen elk hun eigen limiet op aan het systeem.
- Grootte op basis van fasestroom in het slechtste geval, en vervolgens verlagen voor de omgevingstemperatuur die het product werkelijk zal zien.
- Firmware en parametertoegang bepalen het gedrag van de aandrijving veel meer dan de onderdeelnummers van de schakelaar.
VOLGENDE:Veldverzwakking uitgelegd: hoe motorcontrollers de snelheid boven de basiswaarde brengen
Interesse in samenwerking of vragen?
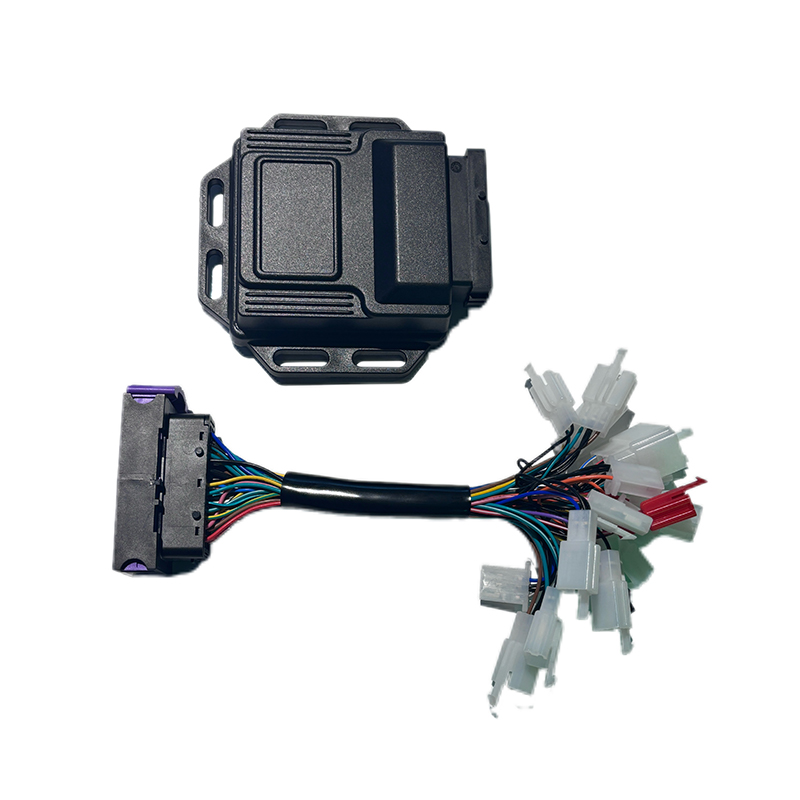
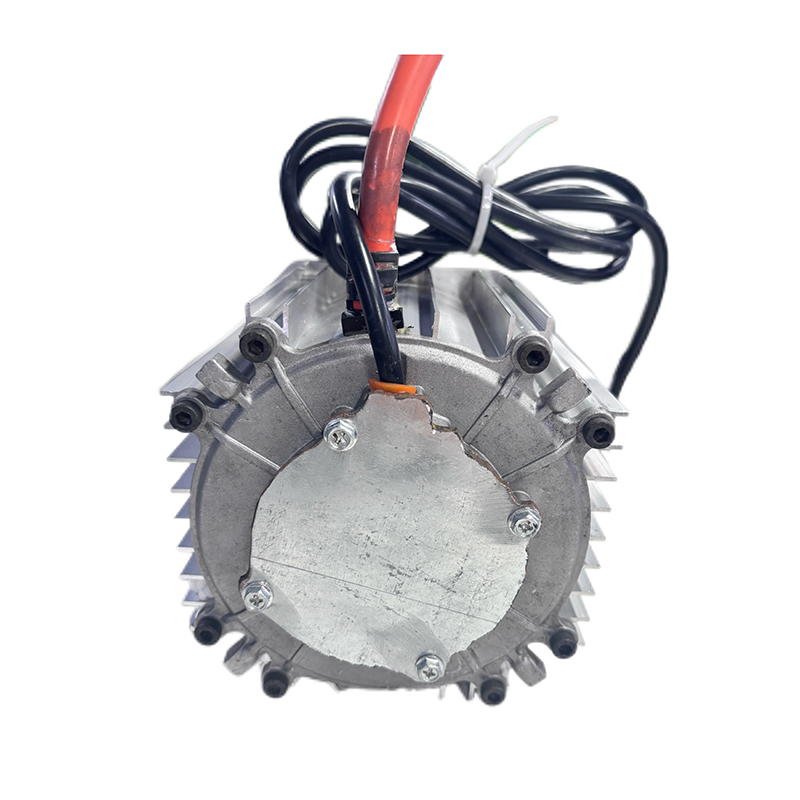
Als Aangepaste fabrikanten van synchrone motorcontrollers met permanente magneet en Leveranciers van permanente magneetmotorcontrollers in China, Gefocust op de aandrijfbesturing van permanente magneet Synchrone motoren, wij zorgen voor een veilige en voldoende krachtbron voor de elektrificatie van reisvoertuigen.
- [email protected]
- +86-170 9191 9800
- Kamer 123A, Ziyue Road nr. 1000, Minhang District, Shanghai, China
Auteursrecht © Shanghai APT Power Technology Co., Ltd.All rights reserved