Selectie van motorencoder voor BLDC-aandrijvingen: resolutie, interface en pasvorm
Op dezelfde testbank arriveerden twee prototypes van elektrische motorfietsen met dezelfde 10-inch naafmotor, dezelfde controllerfirmware en hetzelfde batterijpakket. Eén kroop stapvoets naar voren met een soepele, controleerbare trekkracht. De ander trilde onder de 3 km/u en kookte na twintig minuten heuvelstart een fasekronkeling. De mechanische onderdelen waren identiek; het feedbackpad was dat niet. Eén motor had een incrementele encoder van 1.024 PPR, de andere een set van drie Hall-sensoren en een firmwaretabel die de rotorpositie tussen commutatiestappen schatte.
De les is gemakkelijk te zeggen en gemakkelijk te vergeten tijdens de aanschaf: bij een borstelloze gelijkstroom- of permanente magneetsynchrone aandrijving bepaalt de motor-encoder hoe fijn en hoe betrouwbaar de controller kan weten waar de rotor zich bevindt. Resolutie, uitgangsinterface, mechanische montage en gebruiksomgeving hebben allemaal één getal: de kwaliteit van de positie-informatie die de regelkring bereikt. Beschouw de encoder als accessoire en u betaalt ervoor in koppelrimpel, afgekeurde eerste artikelen of veldretouren.
Wat een motor-encoder doet in een closed-loop drive
Een encoder zet mechanische beweging om in een elektrisch signaal dat de aandrijving kan tellen, klokken of decoderen. Bij een driefasige borstelloze aandrijving heeft de controller de elektrische hoek van de rotor nodig om te beslissen wanneer elke MOSFET moet worden geschakeld. Hall-sensoren leveren zes discrete toestanden per elektrische revolutie: genoeg voor zesstaps-commutatie, te grof voor een soepel koppel bij lage snelheden. Een encoder voegt een continue positie toe: incrementele typen zenden A/B-kwadratuurpulsen uit met een optionele indexpuls, terwijl absolute typen een gecodeerde positiewaarde rapporteren op het moment dat de stroom wordt ingeschakeld.
Dat verschil vormt de hele machine, niet alleen de sensor. Met incrementele feedback moet de controller na elke stroomcyclus een homing-beweging uitvoeren om een nulreferentie tot stand te brengen. Met absolute feedback weet de machine onmiddellijk waar hij zich bevindt, wat van belang is voor een robotchassis dat een route moet hervatten zonder referentierun, en voor stuur- of actuatorassen waarbij onverwachte bewegingen bij het opstarten een veiligheidsprobleem vormen. Een groot deel van de interpolatie, filtering en foutdetectie die ooit in speciale hardware plaatsvonden, zit nu in firmware. Daarom blijft de rol van software in moderne motorbesturing groeien.
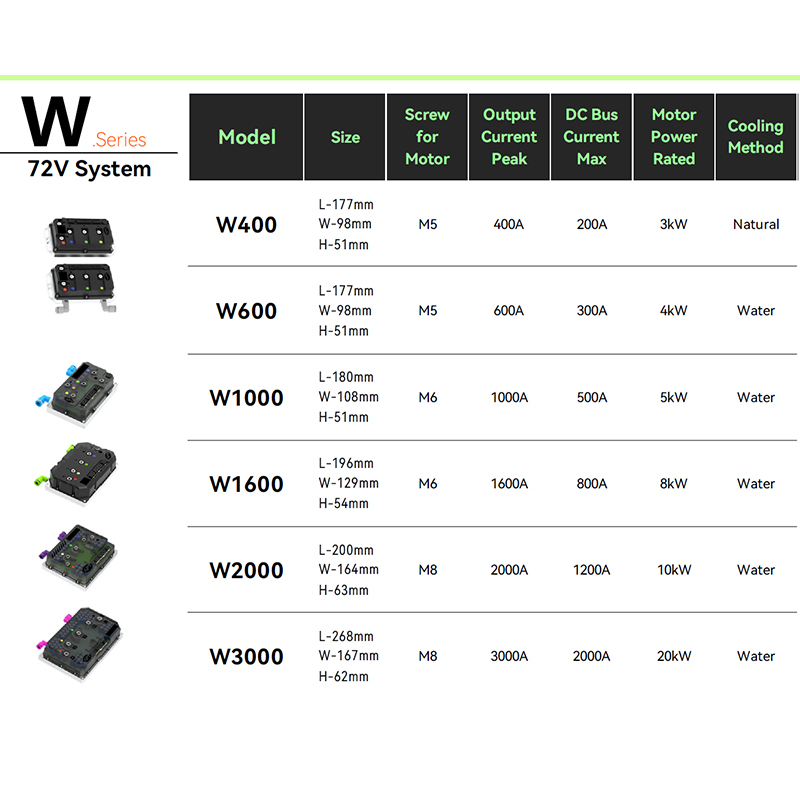
 A6 2422 Ultrastille borstelloze DC-motorcontroller Voor systemen die incrementele versus absolute feedback wegen, ondersteunt deze controller Hall- of magnetische encoderinvoer en FOC-vectorbesturing. Bekijk Product →
Incrementeel of absoluut: stem de encoder af op het opstartgedrag
Begin met één vraag: wat gebeurt er in de eerste 200 milliseconden nadat de sleutel is omgedraaid? Als de machine een langzame referentiebeweging kan tolereren, is een incrementele encoder goedkoper en eenvoudiger te integreren. Als dat niet lukt, is absolute feedback het eerlijke antwoord, en horen de extra kosten vanaf het begin in de begroting, in plaats van in een herontwerp zes maanden later.
| Feedbacktype | Uitgangssignaal | Typische pasvorm | Belangrijkste risico |
|---|---|---|---|
| Hallsensorset | Drie digitale toestanden per elektrische cyclus | Alleen afkoop, kostengedreven aandrijvingen | Ruw koppel bij lage snelheid, geen fijne positie |
| Incrementeel optisch | A/B kwadratuur, index, 5 V TTL of 24 V HTL | Precisiesnelheid en positie op afgedichte assen | Schijfbesmetting doodt het signaal regelrecht |
| Incrementeel magnetisch | A/B kwadratuur, index | Stof, vocht en trillingen in e-mobiliteit | Externe magnetische velden, luchtspleettolerantie |
| Absoluut single-turn | SSI, BiSS-C, SPI of PWM | Opstarten zonder homing, robotgewrichten | Hogere kosten, protocolondersteuning in de schijf |
| Absoluut multi-turn | Serieel met toerenteller | Actuators, besturing, tandwielassen | Tellerfouten na langdurige opslag of trillingen |
Resolutie, nauwkeurigheid en de cijfers die het vergelijken waard zijn
De incrementele resolutie wordt uitgedrukt in pulsen per omwenteling. Een 1.024 PPR-encoder die in viervoudige kwadratuur wordt gelezen, levert 4.096 tellingen per omwenteling op. Op een wiel met een diameter van 250 mm en een omtrek van 785 mm komt één telling overeen met ongeveer 0,19 mm veerweg – acceptabel voor odometrie, marginaal voor nauwkeurige positionering. Een 17-bits absolute encoder levert 131.072 tellingen per omwenteling, ongeveer 0,006 mm op hetzelfde wiel, en de resolutie neemt niet af als de machine langzaam beweegt.
Resolutie is niet nauwkeurigheid. Interpolatiefouten in de encoder, excentriciteit van de as, verkeerde uitlijning van de koppeling en temperatuurdrift dragen allemaal bij aan de positiefout die de controller daadwerkelijk ziet. Vraag leveranciers om een totaal foutenbudget in plaats van een PPR-cijfer, en test een monster op de echte schacht in plaats van op een laboratoriumopstelling. Een encoder met 4.096 counts, gemonteerd met een excentriciteit van 0,1 mm, kan zich slechter gedragen dan een netjes gemonteerde unit met 2.048 counts.
Interfaces, kabels en de ruis die feedback bederft
Interface-compatibiliteit is waar aankoopbeslissingen breken. Een controller met 3,3 V-ingangen kan een 5 V TTL-encoder niet betrouwbaar lezen zonder niveauverschuiving, en een optische encoder kan 150 tot 250 mA trekken uit een voeding die op maat is gemaakt voor een Hall-sensor. Controleer de maximale uitgangsfrequentie ten opzichte van de kabellengte, bevestig dat de drive het absolute protocol ondersteunt dat u van plan bent te kopen, en onthoud dat lange kabels met hoge capaciteit snelle randen afronden totdat de tellingen verdwijnen. Afgeschermde twisted-pair-kabel, afgesloten aan het uiteinde van de controller en op minstens 50 mm afstand van de motorfasekabels gelegd, voorkomt de meeste van deze problemen.
De controllerkant verdient evenveel aandacht. Stroomlussen die op 10 tot 20 kHz draaien, kunnen geen fijnere resolutie gebruiken dan de bemonsteringsperiode ondersteunt, en een schijf die goed met veldgeoriënteerde besturing omgaat, zal goede feedback omzetten in een lage koppelrimpel en een hogere efficiëntie over het hele snelheidsbereik.
A4 2313 Hoogefficiënte borstelloze DC-motorcontroller Voor elektrische motorfietsen of EV-aandrijvingen combineert deze controller FOC-vectorbesturing met CANBUS-, Bluetooth- en Hall- of magnetische encoderfeedback. Bekijk Product → Mechanische pasvorm en omgeving: waar veldfouten beginnen
Encoders falen in het veld vaker om mechanische redenen dan elektrische. Magnetische en inductieve typen tolereren een gedefinieerde luchtspleet – gewoonlijk 0,5 tot 1,5 mm tussen sensor en magneet – maar die opening moet thermische uitzetting, lagerspeling en schokken overleven. Asslingering, axiale speling en excentriciteit van de naaf moduleren het signaal, en gemoduleerde positiefeedback verschijnt op het voertuig als koppelrimpel of snelheidsoscillatie. Geef de uitlooplimieten op de tekening op voordat u de sensor kiest, en meet ze vervolgens op het eerste artikel in plaats van te vertrouwen op de brochure van de leverancier.
De omgeving bepaalt de technologische keuze. Optische encoders bieden de beste resolutie en de minste tolerantie voor stof, olienevel en condensatie; een IP67-behuizing helpt, maar lost een versleten asafdichting niet op. Magnetische encoders overleven stof en water, maar worden toch zwakker in de buurt van kabels met hoge stroomsterkte of grote staalconstructies. Voor buitenboordmotoren en kustapparatuur maken zoutnevel en galvanische corrosie IP67 met kabelwartels die voor de scheepvaart geschikt zijn eerder tot een minimum dan een verkoopargument.
Toepassingen en wat ze allemaal vereisen
Dezelfde encoderspecificatie levert zeer verschillende resultaten op, afhankelijk van waar de motor zich bevindt:
- Elektrische motorfietsen en scooters: soepelheid bij lage snelheden en het optrekken op hellingen domineren de eerste indruk van de klant, dus kwadratuurresolutie en elektrische hoekkalibratie zijn belangrijker dan nauwkeurigheid bij topsnelheid.
- Robotchassis en automatisch geleide voertuigen: odometriefouten stapelen zich op tijdens een dienst, dus het aantal per omwenteling vermenigvuldigd met de wieldiameter bepaalt het praktische navigatiebudget.
- ATV- en UTV-aandrijflijnen: modder, waterovergangen en trillingen duwen de keuze in de richting van afgedichte magnetische feedback met royale luchtspleettolerantie.
- Elektrische buitenboordmotoren: corrosiebestendigheid en kabelintegriteit bepalen de levensduur, niet alleen de resolutie.
De verpakking is ook belangrijk. Geïntegreerde middenaangedreven eenheden plaatsen de sensor in de behuizing van de versnellingsbak, waar olienevel en hitte voortdurend naast elkaar liggen, en waar de sensor niet kan worden verwisseld zonder de motor te openen. Die regeling beloont een vroege mechanische beoordeling en een leverancier die de hele aandrijflijn begrijpt in plaats van een sensor die alleen op specificaties wordt verkocht.
B2B middenaandrijfmotoren voor e-bike aandrijfsystemen Bekijk deze categorie B2B-middenmotormotoren voor fabrieks-/leveranciersopties, controllerkoppeling en after-salesondersteuning die relevant zijn voor geïntegreerde e-bike-aandrijfsystemen. Bekijk Product → Een validatiechecklist voordat u het ontwerp vrijgeeft
De meeste encoderproblemen worden laat ontdekt omdat het testen zich richt op de datasheet in plaats van op de assemblage. Doorloop deze stappen voordat u een productierelease aftekent:
- Bevestig wat de machine moet doen in de eerste 200 milliseconden na het opstarten, en laat dat antwoord incrementeel versus absoluut beslissen.
- Stem de spanningsniveaus, het protocol, de voedingsstroom en de maximale frequentie af op de daadwerkelijke ingangstrap van de controller.
- Meet de asslingering, excentriciteit en luchtspleet van de sensor op het eerste artikel, niet op een bankbevestiging.
- Voer de assemblage uit over het volledige temperatuurbereik en registreer de positiefouten bij de extremen.
- Kalibreer de elektrische hoekafwijking en sla deze per motorbatch op, aangezien één verkeerd uitgelijnde batch overal koppelrimpels veroorzaakt.
- Controleer de kabelgeleiding en -afscherming onder geleide en uitgestraalde ruis, terwijl de motor belast is en niet stationair draait.
- Vraag om batch-tot-batch consistentiegegevens en een gedocumenteerd proces voor het melden van wijzigingen, omdat een onaangekondigde magneet- of schijfrevisie stilletjes uw firmwarekalibratie ongeldig maakt.
Een motor-encoder is geen onderdeel dat aan het einde van een project wordt gekocht en daarna wordt vastgeschroefd. Bepaal eerst het opstartgedrag, vervolgens de resolutie die de applicatie werkelijk nodig heeft, en vervolgens de interface en mechanische envelop die die resolutie in de echte omgeving kunnen behouden. Controleer de gecombineerde aandrijving op een belaste werkbank en bewaar het kalibratierapport bij de motorbatch.
Shanghai APT Power Technology bouwt borstelloze DC-motorcontrollers, middenmotoren en hubmotoren rond precies die volgorde, waarbij de controllerfirmware wordt afgestemd op de motorkarakteristieken in plaats van hardware afzonderlijk te verkopen. Of de toepassing nu een elektrische motorfiets, een robotchassis, een ATV of een elektrische buitenboordmotor is, positiefeedback hoort thuis in het eerste technische gesprek – niet in de eerste garantieclaim.
VOLGENDE:Hoe werken elektronische snelheidsregelaars? Binnen de signaalketen van de ESC
Interesse in samenwerking of vragen?
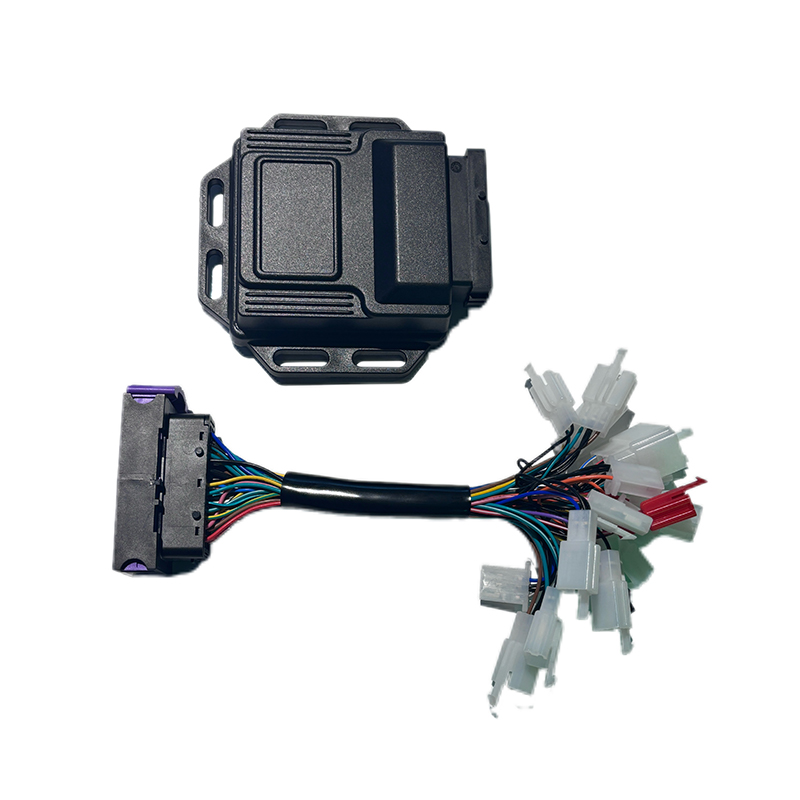
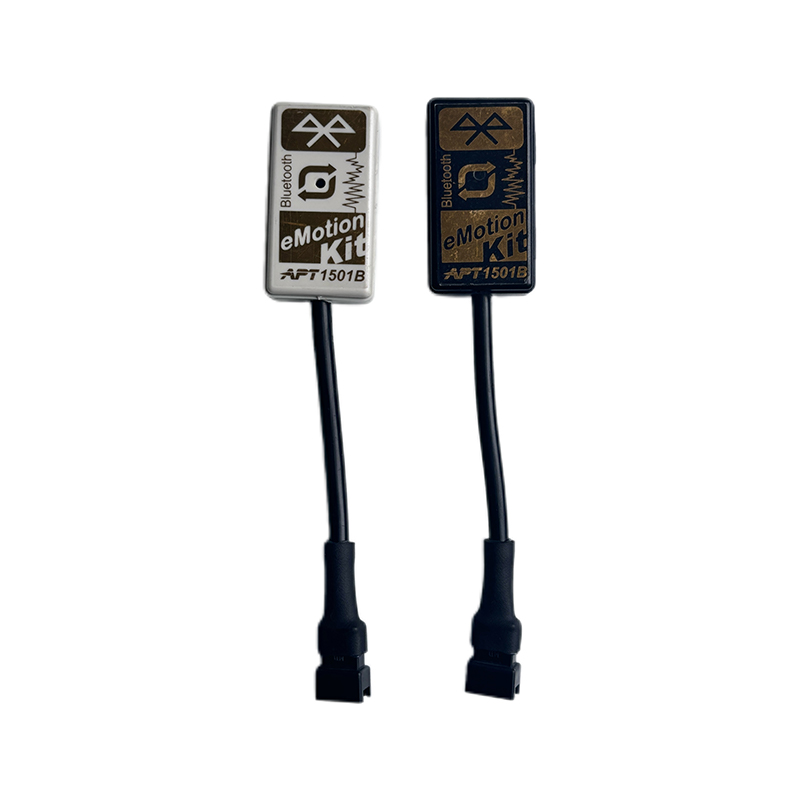
Als Aangepaste fabrikanten van synchrone motorcontrollers met permanente magneet en Leveranciers van permanente magneetmotorcontrollers in China, Gefocust op de aandrijfbesturing van permanente magneet Synchrone motoren, wij zorgen voor een veilige en voldoende krachtbron voor de elektrificatie van reisvoertuigen.
- [email protected]
- +86-170 9191 9800
- Kamer 123A, Ziyue Road nr. 1000, Minhang District, Shanghai, China
Auteursrecht © Shanghai APT Power Technology Co., Ltd.All rights reserved