Veldverzwakking uitgelegd: hoe motorcontrollers de snelheid boven de basiswaarde brengen
Een elektrische motorfiets die op volgas draait, bereikt zijn nominale snelheid en het gaspedaal voelt plotseling dood aan. De motor kan nog steeds sneller draaien, maar de controller stopt met het leveren van meer stroom. Om voorbij dat punt te komen, moet de controller opzettelijk het magnetische veld in de motor verzwakken. Die techniek is veldverzwakking, ook wel fluxverzwakking genoemd, en het is een van de belangrijkste gedragingen die je moet begrijpen als je een motorcontroller selecteert voor een voertuig dat echte topsnelheid nodig heeft.
Wat veldverzwakking eigenlijk doet
Door veldverzwakking kan een motor zijn basissnelheid overschrijden door de magnetische flux in de luchtspleet te verminderen. In een synchrone motor met permanente magneet produceren de rotormagneten een tegen-EMK die met de snelheid toeneemt. Wanneer die tegen-EMF de DC-busspanning nadert, kan de controller niet langer stroom in de wikkelingen duwen, waardoor de versnelling stopt. De conclusie is simpel: veldverzwakking ontstaat doordat de busspanning eindig is, terwijl de motor sneller wil draaien dan die spanning toelaat.
De standaardoplossing is om een negatieve d-asstroom op te leggen die de rotorflux tegenwerkt. Die stroom verzwakt het effectieve veld, verlaagt de tegen-EMF en laat spanningsruimte over voor meer snelheid. De prijs wordt onmiddellijk in koppel betaald. Onder de basissnelheid produceert de motor een constant koppel, terwijl hij zich boven de basissnelheid grofweg als een constante krachtbron gedraagt, zodat het beschikbare koppel afneemt naarmate de snelheid stijgt.
| Parameter | Constant koppelgebied, onder de basissnelheid | Veldverzwakkingsgebied, boven de basissnelheid |
|---|---|---|
| Koppel | Nominaal koppel beschikbaar | Koppel falls as speed rises |
| Uitgangsvermogen | Stijgt met snelheid | Ongeveer constant |
| Terug-EMF | Onder busspanning | Onder controle gehouden door de stroom op de d-as |
| d-as stroom | Bijna nul | Negatief |
| Efficiëntie | Hoogste nabij-basissnelheid | Lager, met meer koperverlies |
Hoe een moderne controller veldverzwakking implementeert
Hoogwaardige controllers implementeren veldverzwakking met veldgeoriënteerde besturing, meestal FOC genoemd. De firmware lost de statorstroom continu op in twee loodrechte componenten: de q-asstroom, die koppel creëert, en de d-asstroom, die normaal gesproken bijna nul onder de basissnelheid wordt gehouden. Om veldverzwakking in te voeren, stelt de firmware opzettelijk een negatieve d-asstroom in om een deel van het rotorveld te annuleren.
Een controller die deze overgang soepel beheert, is heel anders dan een controller die eenvoudigweg fasestroom vastlegt bij een hoge inschakelduur. FOC houdt de snelheidsverlenging continu en voorspelbaar, zonder plotseling verlies van respons op de basissnelheidsgrens. Dat is de reden waarom de processorbandbreedte, de kwaliteit van de poortdrivers en de software-afstemming net zo belangrijk zijn als het silicium in de vermogenstrap. Een platform dat is ontworpen voor langdurig gebruik op hoge snelheid, zoals de krachtige motorcontroller uit de T-serie, beschikt over de stroomlusprestaties die nodig zijn om de regeling boven de basissnelheid te houden.
 Besturingsplatform voor synchrone motoraandrijving met permanente magneet Dit motorcontrollerplatform is ontworpen voor langdurig gebruik op hoge snelheid, waarbij de prestaties van de stroomlus nodig zijn om de regeling boven de basissnelheid te houden, waardoor het relevant is voor toepassingen die een groot snelheidsbereik vereisen vanwege veldverzwakking. Bekijk Product →
Waarom veldverzwakking belangrijk is bij een echt voertuig
Zonder veldverzwakking wordt de topsnelheid sterk begrensd door de accuspanning en de tegen-EMK-constante van de motor. De enige alternatieven zijn een batterij met een hogere spanning, een motor met een lagere tegen-EMF-constante, of een groter wiel, en elk van deze opties heeft gevolgen voor de acceleratie, de verpakking of de kosten. Door veldverzwakking kan één motor een veel groter snelheidsbereik bestrijken, zodat ontwerpers de versnelling laag genoeg kunnen houden voor een sterk lanceerkoppel en toch een redelijke kruissnelheid kunnen bereiken.
Een praktisch voorbeeld: een wielnaafmotor van 4 kW met een basissnelheid van 3000 tpm op een elektrische motorfiets heeft mogelijk ongeveer 20 procent veldverzwakking nodig om van 55 km/u naar 70 km/u te gaan. Dat is een realistisch werkbereik voor een productiecontroller, en het verandert de rijervaring meer dan het upgraden van de batterij.
Dezelfde redenering geldt voor elektrische ATV's, UTV's, robotchassis en e-buitenboordmotoren, waarbij het vermogen om snel rond de basissnelheid te reageren bepaalt hoe natuurlijk het voertuig aanvoelt voor de rijder of bestuurder.
 R5 borstelloze DC-motorcontroller met snelle respons Deze controller legt de nadruk op een snelle respons rond de basissnelheid, wat rechtstreeks van invloed is op hoe natuurlijk een elektrische ATV, UTV, robotchassis of buitenboordmotor aanvoelt voor de bestuurder, en snelle gas- en belastingsveranderingen ondersteunt. Bekijk Product →
De afwegingen tussen efficiëntie en warmte
Veldverzwakking is geen vrije stroom. De demagnetiserende d-asstroom produceert geen mechanisch werk, maar stroomt nog steeds door de wikkelingen en veroorzaakt koperverlies. Het rendement in het veldverzwakkingsgebied is daarom lager dan nabij de basissnelheid, en de motor draait heter bij hetzelfde vermogen.
Een veel voorkomend misverstand is dat veldverzwakking de fasestroom verhoogt om meer vermogen te genereren. Dat is niet het geval. Het verschuift de fasehoek van de stroom zodat een deel van het statorveld zich tegenover de rotormagneten bevindt, waardoor de gegenereerde spanning wordt verlaagd en de motor sneller kan draaien. Ondertussen wordt de koppelproducerende stroomcomponent verminderd.
Er bestaat ook een reëel risico op demagnetisatie van permanente magneten. Als de negatieve d-asstroom te ver wordt geduwd terwijl de magneten heet zijn, kan de rotorflux permanent dalen en zal de motor voor altijd koppel verliezen. Dat is de reden waarom serieuze controllers de d-asstroom beperken via thermische en snelheidsafhankelijke kaarten, in plaats van de gebruiker simpelweg één globaal getal te laten verhogen.
Als vuistregel geldt dat het beschikbare koppel boven de basissnelheid ongeveer één bovensnelheid bedraagt. Het behalen van 20 procent meer topsnelheid kan een groot deel van de beschikbare acceleratie op het nominale punt kosten, dus de efficiëntie van de veldverzwakkingsimplementatie heeft rechtstreeks invloed op het bereik van het voertuig en de thermische veiligheid.
 A4 Hoogefficiënte borstelloze DC-motorcontroller Gezien het feit dat veldverzwakking de efficiëntie vermindert en de warmte verhoogt, is het zeer efficiënte ontwerp van deze controller van belang voor het bereik van het voertuig en de thermische veiligheid, en kopers moeten de FOC-implementatie, thermische limieten en afstembare kaarten verifiëren. Bekijk Product →
Wat u moet controleren in een motorcontroller voordat u deze koopt
Omdat veldverzwakking een software- en power-stage-functie is en niet een getal dat op de doos staat, moeten kopers concrete vragen stellen. Maakt de controller gebruik van FOC met een opgegeven stroombereik voor de negatieve d-as? Zijn de veldverzwakkingsgrenzen thermisch beveiligd? Kunnen de tuningkaarten worden bijgewerkt wanneer de motor of het voertuig verandert?
- Veldverzwakkingsbereik: de continue en maximale negatieve d-asstroom moet in het gegevensblad worden vermeld en niet verborgen.
- Thermisch beheer: aanhoudende werking op hoge snelheid verwarmt zowel de wikkeling als de MOSFET's, dus de controller heeft op temperatuur gebaseerde stroomreductie nodig.
- Software-aanpasbaarheid: topsnelheid, koppelhelling en veldverzwakkingsdiepte moeten voor elke toepassing instelbaar zijn.
- Motormatching: back-EMF-constante, aantal polen en inductantie bepalen allemaal hoe veldverzwakking zich gedraagt, dus koppelingsadvies is belangrijk.
Deze details onderscheiden een generieke controller van een controller die echt productieklaar is. Het is veel waarschijnlijker dat een leverancier van motoraandrijvingen met interne ervaring met embedded software een gekalibreerde veldverzwakkingsstrategie levert dan een wederverkoper van vaste firmware. De rol van software in moderne motorische controle breidt zich snel uit, en het is de moeite waard om dit te bestuderen voordat u zich aan een hardwareplatform wijdt.
Aan de hardwarekant is de parallelle ervaring met hoogspannings-MOSFET's net zo belangrijk, omdat veldverzwakking de fasestroom onder hoge snelheid en hoge hitte duwt, waardoor elke zwakte in de vermogensfase wordt blootgelegd. Werken met een leverancier van motoraandrijvingen die deze productklasse dag in dag uit bouwt, verkleint het risico dat halverwege de voertuigvalidatie een marginaal ontwerp wordt ontdekt.
Veldverzwakking is geen exotisch extraatje meer. Het is een kernfunctie van elke serieuze motorcontroller die wordt gebruikt in de elektrische mobiliteit, en de kwaliteit van de implementatie ervan bepaalt hoe snel, hoe soepel en hoe betrouwbaar het uiteindelijke voertuig aanvoelt. Zoek naar een controller die volwassen FOC-firmware combineert met een vermogenstrap die in staat is om een aanhoudend hoge stroomvraag te overleven. Als je die combinatie goed hebt, voelt de motor sneller aan zonder dat dit ten koste gaat van de duurzaamheid.
VOLGENDE:Closed Loop Motor Control: hoe feedback de motorprestaties en betrouwbaarheid verbetert
Interesse in samenwerking of vragen?
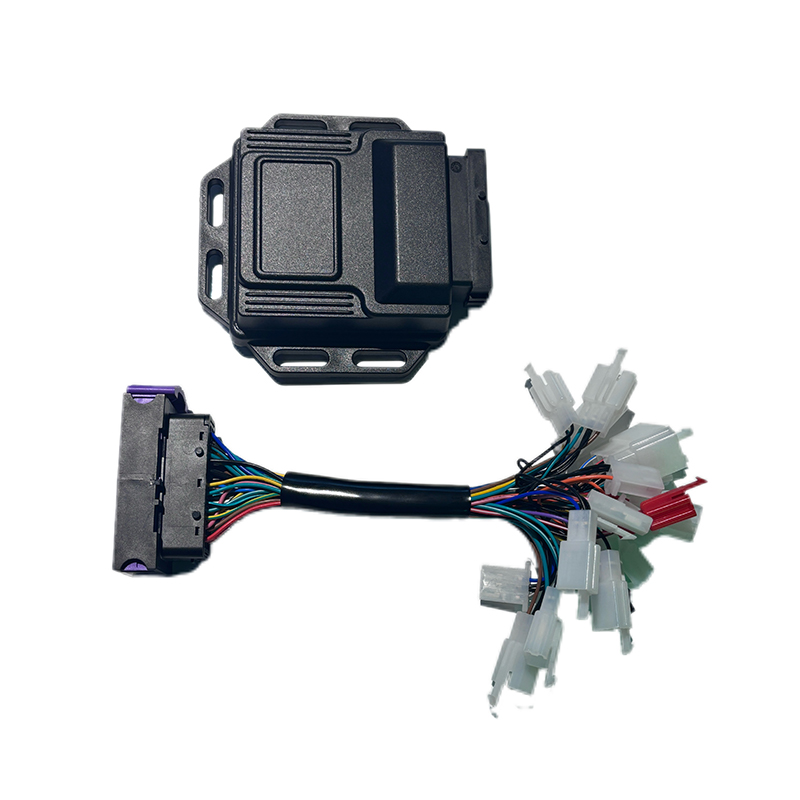
Als Aangepaste fabrikanten van synchrone motorcontrollers met permanente magneet en Leveranciers van permanente magneetmotorcontrollers in China, Gefocust op de aandrijfbesturing van permanente magneet Synchrone motoren, wij zorgen voor een veilige en voldoende krachtbron voor de elektrificatie van reisvoertuigen.
- [email protected]
- +86-170 9191 9800
- Kamer 123A, Ziyue Road nr. 1000, Minhang District, Shanghai, China
Auteursrecht © Shanghai APT Power Technology Co., Ltd.All rights reserved