Closed Loop Motor Control: hoe feedback de motorprestaties en betrouwbaarheid verbetert
Een elektrische motorfiets die stottert bij het wegrijden vanuit stilstand, een robotchassis dat zijn doelpositie voorbijschiet, een ATV die grip verliest op een steile klim: deze symptomen zijn meestal terug te voeren op dezelfde oorzaak. De motor krijgt te horen wat hij moet doen, maar hij meldt nooit wat er daadwerkelijk is gebeurd. Motorbesturing met gesloten lus overbrugt die kloof. Het meet continu de snelheid, positie of stroom van de motor en past de aandrijfsignalen in realtime aan, zodat de motor de opgedragen waarde volgt, ondanks belastingsveranderingen, temperatuurafwijkingen en componenttoleranties. Voor ingenieurs die elektrische voertuigen, robotplatforms of maritieme aandrijvingen bouwen, is de belangrijke vraag niet of gesloten lusregeling moet worden gebruikt, maar hoe goed de controller deze implementeert.
Wat is motorbesturing met gesloten lus?
Motorregeling met gesloten lus, ook wel feedbackregeling genoemd, vergelijkt het werkelijke motorvermogen met een referentiecommando en corrigeert het verschil. De essentiële elementen zijn de referentie, een feedbacksensor, een foutberekening en een controller die de correctie uitvoert. In een borstelloos motorsysteem leest de controller fasestromen, snelheid en soms rotorpositie; het besturingsalgoritme past vervolgens de PWM-signalen aan die aan de omvormer worden geleverd, zodat de gemeten waarde convergeert naar het commando.
In de praktijk gebruiken de meeste regelaars een proportioneel-integraal-afgeleide (PID) structuur of een variant daarvan. De proportionele term reageert op de huidige fout, de integrale term verwijdert de steady-state-fout en de afgeleide term anticipeert op veranderingen. Het afstemmen van deze versterkingen bepaalt of het systeem stabiel, responsief of oscillerend is. Dit is fundamenteel anders dan een open-lussysteem, waarbij de controller een vast commando verzendt en erop vertrouwt dat de motor correct zal reageren. Open loop werkt wanneer de belasting voorspelbaar is en precisie niet kritisch is. Het faalt wanneer wrijving, traagheid of voedingsspanning onverwachts verandert.
Open lus versus gesloten lus: wat er feitelijk verandert
Het praktische verschil komt tot uiting in de bewegingskwaliteit. Een gesloten-lussysteem corrigeert fouten binnen milliseconden; een open-lussysteem leeft gewoon bij hen. Voor toepassingen waarbij mensen worden vervoerd of kostbare ladingen worden verwerkt, bepaalt dat verschil of het product precies en veilig aanvoelt, of ruw en onvoorspelbaar.
| Aspect | Open lus | Gesloten lus |
|---|---|---|
| Feedback | Geen | Stroom-, snelheids- of positiesensor |
| Nauwkeurigheid | Afhankelijk van motor- en belastingmatching | Onderhouden onder wisselende omstandigheden |
| Reactie op verstoring | Geen correctie | Actieve correctie in realtime |
| Gedrag bij lage snelheid | Het koppel daalt en wordt ongelijkmatig | Stabiel koppel tot nulsnelheid |
| Systeemkosten | Lager | Hoger, maar gerechtvaardigd door prestaties |
| Typische toepassingen | Ventilatoren, pompen, eenvoudige transportbanden | Elektrische voertuigen, robotica, servo-assen |
De tabel vereenvoudigt een reeks afwegingen. Een sensorloos gesloten-lusontwerp kan veel voordelen opleveren zonder een encoder, wat de kostenvergelijking aanzienlijk verandert. De besturingsarchitectuur is belangrijker dan het label.
De regellussen in een motorcontroller
In een moderne borstelloze motorcontroller is de gesloten-lusregeling niet een enkele lus. Het is een cascade van lussen, die elk een andere fysieke grootheid reguleren.
Huidige lus
De huidige lus is de binnenste en snelste lus. Het regelt de fasestromen in de motorwikkelingen, waardoor het koppel direct wordt ingesteld. Een snelle stroomlus met een hoge updatesnelheid produceert een soepel koppel bij lage snelheid en een stille werking bij hoge snelheid.
Snelheidslus
De snelheidslus bevindt zich boven de huidige lus. Het vergelijkt de gemeten snelheid met de referentie en genereert het huidige commando. Deze lus zorgt voor versnelling, vertraging en snelheidsstabiliteit onder veranderende belasting.
Positie lus
De positielus is de buitenste lus, die wordt gebruikt wanneer de toepassing nauwkeurig moet stoppen of een pad moet volgen, zoals bij robotgewrichten en stuuractuators. Het bestuurt de snelheidslus op basis van de positiefout.
De cascadeopstelling is van belang omdat elke binnenlus sneller moet zijn dan de lus eromheen. Als de huidige lus langzaam is, kan de snelheidslus de motor niet stijf laten aanvoelen en zal de positielus doorschieten.
| Lus | Gereguleerde hoeveelheid | Typische rol |
|---|---|---|
| Huidige lus | Fasestroom / koppel | Snelle koppelrespons, soepelheid |
| Snelheid lus | Hoekige snelheid | Snelheidsstabiliteit onder belasting |
| Positie lus | Rotorhoek | Nauwkeurige positionering en padcontrole |
Sensorgebaseerd versus sensorloos gesloten lus
Motorbesturing met gesloten lus kan worden geïmplementeerd met of zonder fysieke sensoren. Hall-sensoren, encoders en solvers rapporteren de rotorpositie rechtstreeks. Sensorloze besturing, gebruikelijk bij veldgeoriënteerde besturing van synchrone motoren met permanente magneet, schat de rotorpositie op basis van gemeten stromen en spanningen met behulp van een motormodel. De afweging is duidelijk: sensorloze systemen verminderen de kosten en bedrading en elimineren een storingspunt, terwijl sensorgebaseerde systemen een hogere koppelnauwkeurigheid behouden bij zeer lage snelheden en tijdens stilstand. Als de toepassing het koppel moet vasthouden bij stilstand of bij kruip bij zeer lage snelheid, zijn doorgaans een encoder of Hall-sensoren vereist. Als de werkcyclus het grootste deel van de tijd boven een paar procent van de nominale snelheid doorbrengt, zijn sensorloze algoritmen op basis van back-EMF-observatie nauwkeurig en goedkoper. Voor elektrische motorfietsen en buitenboordmotoren bieden moderne sensorloze algoritmen voldoende dynamische prestaties voor de meeste bedrijfsomstandigheden, zoals besproken in onze bespreking van synchrone motortechnologie met permanente magneet .
Waar u op moet letten bij een closed-loop-controller
Wanneer u een controller voor een closed-loop-toepassing evalueert, concentreer u dan op de implementatie in plaats van op het label. De volgende punten onderscheiden een goed ontworpen controller van een generieke controller.
- Huidige lusbandbreedte: een hogere bandbreedte betekent een snellere koppelrespons en betere stijfheid tegen belastingsverstoringen.
- Controlecyclustijd: korte cyclustijden, doorgaans tientallen microseconden, zorgen ervoor dat de stroomlus snel reageert op transiënten.
- Autotuning: een controller die motorparameters meet en lusversterkingen instelt, bespaart automatisch uren aan handmatig afstemmen.
- Veldverzwakking: breidt het snelheidsbereik uit tot voorbij de basissnelheid, essentieel voor snelle motorfietsen en buitenboordmotoren.
- Beveiliging en diagnostiek: overstroom-, overtemperatuur- en blokkeerdetectie beschermen zowel de controller als de motor.
- Softwaretools: live stroom-, snelheids- en foutgegevens versnellen de integratie en probleemoplossing.
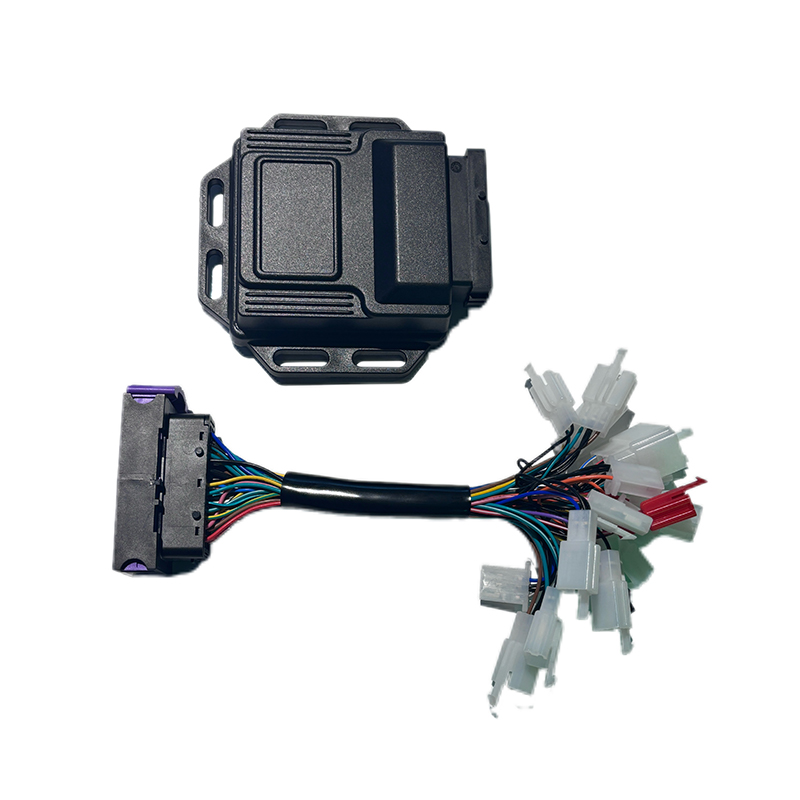
Voor toepassingen die een onmiddellijke reactie op een veranderend koppel vereisen, maakt een controller met snelle stroomlusuitvoering een meetbaar verschil. De R5-2215 snelle responscontroller is ontworpen voor dergelijke werkcycli, waarbij elke milliseconde vertraging zich vertaalt in bewegingsfouten. Wat de betrouwbaarheid betreft, benadrukt de A8-2209-controller met hoge stabiliteit consistent gedrag onder thermische en elektrische belasting. Wanneer energie-efficiëntie de prioriteit is, vermindert de A4-2313 hoog-efficiënte controller de verliezen in de omvormerfase en vergroot het batterijbereik.
 R5 borstelloze DC-motorcontroller met snelle respons voor dynamische koppeltoepassingen Deze controller is speciaal ontworpen voor werkcycli waarbij een snelle stroomlusreactie de bewegingsfouten vermindert. Het is geschikt voor elektrische motorfietsen, robotchassis en soortgelijke toepassingen die een onmiddellijke koppelreactie vereisen. Bekijk Product → A8 Borstelloze DC-motorcontroller met hoge stabiliteit voor betrouwbare werking onder stress Dit model geeft prioriteit aan consistente prestaties onder thermische en elektrische belasting, waardoor het een betrouwbare keuze is voor toepassingen die een stabiele werking onder veeleisende omstandigheden vereisen. Bekijk Product →
 A4 borstelloze DC-motorcontroller met hoog rendement voor een groter batterijbereik Deze controller richt zich op het verminderen van verliezen in de omvormerfase, waardoor het batterijbereik wordt vergroot. Het wordt gepresenteerd als de op efficiëntie gerichte optie naast modellen met een snelle respons en hoge stabiliteit. Bekijk Product →
Matching van de Verwerkingsverantwoordelijke bij de Applicatie
Dezelfde gesloten-lusprincipes zijn van toepassing in alle sectoren, maar de weging van elke prestatiefactor verandert afhankelijk van de gebruikssituatie.
- Elektrische motorfietsen hebben een stabiel koppel bij lage snelheden nodig voor het starten, starten op een heuvel en regeneratief remmen.
- Robotchassis bouwen vereisen een nauwkeurige positie en soepele snelheidsregeling om doorschieten en trillingen te voorkomen.
- ATV- en UTV-toepassingen vereisen een robuuste storingsonderdrukking omdat de belasting op elk wiel voortdurend verandert.
- Elektrische buitenboordmotoren profiteren van sensorloze werking omdat de motor in een natte, trillingsgevoelige omgeving staat waar encoders een zwak punt zijn.
Elk van deze toepassingen hangt er ook van af of de controller is afgestemd op de elektrische parameters van de motor. Een controller met de juiste spanningsklasse en stroomsterkte, gecombineerd met een motor waarvan de inductie- en tegen-EMF-constanten bij de aandrijving passen, zal zelfs met uitstekende software veel beter presteren dan een niet-overeenkomend paar.
Laatste gedachten
Motorbesturing met gesloten lus zorgt ervoor dat een draaiende rotor in een nauwkeurige, responsieve actuator verandert. De waarde zit niet alleen in de feedback; het zit in de loops, de afstemming en de bescherming die de feedback omringen. Wanneer u een motorcontroller kiest, evalueer dan de huidige lusprestaties, de afstemmingstools en de staat van dienst in toepassingen die dicht bij de uwe liggen. Deze factoren bepalen, meer dan welke datasheetclaim dan ook, hoe goed uw product zal presteren.
VOLGENDE:Borstelloze motor met Hall-sensor: wat hij doet en wanneer u hem nodig heeft voor uw project
Interesse in samenwerking of vragen?
Als Aangepaste fabrikanten van synchrone motorcontrollers met permanente magneet en Leveranciers van permanente magneetmotorcontrollers in China, Gefocust op de aandrijfbesturing van permanente magneet Synchrone motoren, wij zorgen voor een veilige en voldoende krachtbron voor de elektrificatie van reisvoertuigen.
- [email protected]
- +86-170 9191 9800
- Kamer 123A, Ziyue Road nr. 1000, Minhang District, Shanghai, China
Auteursrecht © Shanghai APT Power Technology Co., Ltd.All rights reserved