Borstelloze motor met Hall-sensor: wat hij doet en wanneer u hem nodig heeft voor uw project
Wanneer een gegevensblad van een borstelloze DC-motor 'met hall-sensor' vermeldt, verandert die regel meer dan de prijs. Het verandert de manier waarop de motor vanuit stilstand start, hoe hij koppel bij lage snelheden levert en welke controllers hem kunnen aandrijven. Voor iedereen die een motor kiest voor een elektrische scooter, een robotplatform, een ATV of een maritieme aandrijving, is de beslissing over de halsensor een van de eerste beslissingen op systeemniveau.
Het korte antwoord: een borstelloze motor met Hall-sensor geeft de controller vanaf nultoeren de exacte rotorpositie, zodat de motor met vol koppel in de juiste richting start en soepel draait bij lage snelheid. De wisselwerking is extra bedrading en een controller die is ontworpen om Hall-signalen te lezen. Wanneer de motor en de controller samen worden gedefinieerd, geeft die handel meestal de voorkeur aan sensorische werking.
Wat een Hall-sensor doet in een borstelloze motor
In een borstelloze gelijkstroommotor zit geen commutator om de wikkelingen te schakelen. De controller moet de drie fasen bekrachtigen in een volgorde die de rotor volgt, en de timing hangt af van het kennen van de rotorpositie op elk moment. Hall-effectsensoren leveren die informatie.
Een typische sensormotor bevat drie Hall-IC's die op 120 elektrische graden van elkaar zijn gemonteerd. Terwijl de rotormagneten passeren, detecteert elke sensor de verandering tussen de noord- en zuidpool en schakelt de output ervan. De drie uitgangen vormen een 3-bits patroon met zes geldige toestanden, die elk overeenkomen met één commutatiestap van 60 graden. Als de controller tijdens het draaien ooit een status 000 of 111 leest, is dat meestal een bedradingsfout, omdat deze statussen niet met een correct Hall-patroon zouden moeten verschijnen.
De Hall-sensor is een signaalapparaat en geen voedingsapparaat. Het voert de fasestroom niet; het rapporteert alleen de rotorpositie aan de controller. Daarom vindt de echte besluitvorming plaats in de motorcontroller. Dezelfde motor kan zacht of abrupt, efficiënt of verspillend starten, afhankelijk van hoe de controller het Hall-patroon verwerkt.
Waarom Hall-sensoren belangrijk zijn bij stilstand en lage snelheid
Sensorloze borstelloze controllers lezen de rotorpositie af van de back-elektromotorische kracht (BEMF). BEMF stijgt met het motortoerental; bij stilstand is het nul, en onder ongeveer vijf tot tien procent van de nominale snelheid is het te klein om betrouwbaar te meten. Een sensorloze start maakt dus gebruik van een open-lussequentie: lijn de rotor uit en voer deze vervolgens op totdat BEMF leesbaar is.
Die reeks is de zwakke schakel. Onder belasting kan een uitlijn-en-ramp-start een stroompiek, een korte achterwaartse schok of een stilstand veroorzaken. Het typische symptoom is een motor die klikt of aarzelt voordat hij beweegt. Voor een e-bike die op een helling start, een robot die een lading optilt, of een elektrische ATV die wegrijdt op losse grond, is die aarzeling onaangenaam en belastend voor de aandrijflijn.
Een hall-sensormotor elimineert de jaloeziefase. De controller kent de rotorpositie bij stilstand en past direct koppel in de juiste richting toe. Toepassingen die frequent starten en stoppen, zoals bezorgrobots, fietsen met trapondersteuning, scootmobielen en elektrische motorfietsen, profiteren hier het meest van. De controller kan die start ook stil houden; een ultrastille PWM-strategie onderdrukt het schakelgeluid dat vaak gepaard gaat met werking op lage snelheid, zodat een sensorgestuurde start soepel en stil aanvoelt in premiumproducten.
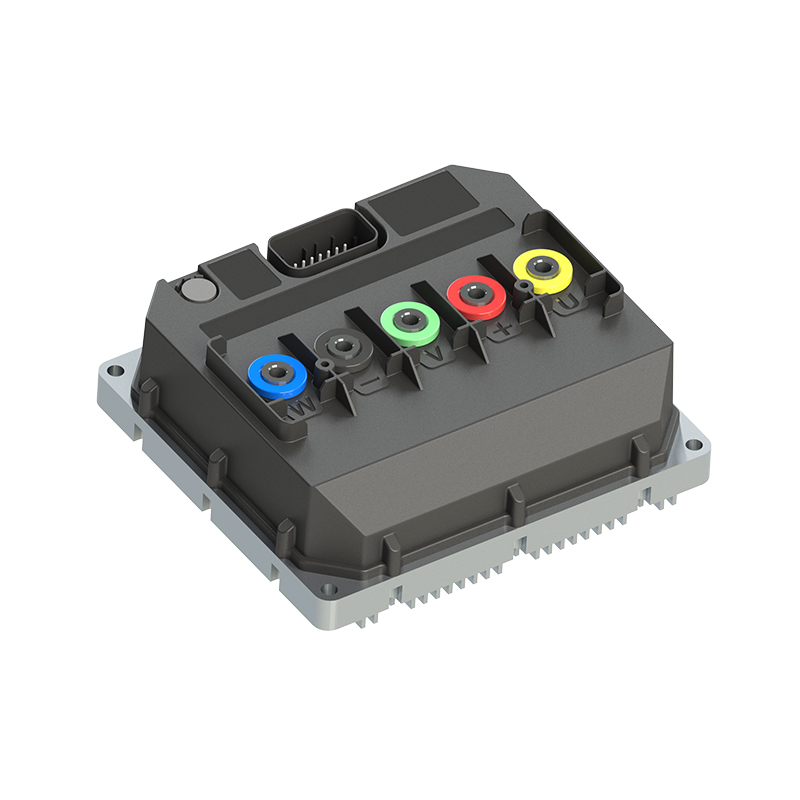
 A6 Ultrastille borstelloze DC-motorcontroller voor frequent stop-and-go-gebruik Deze sensorgestuurde controller maakt een soepele, stille start bij stilstand mogelijk, waardoor hij zeer geschikt is voor woon-werkverkeer in de stad, vrachtvervoer en manoeuvreren op lage snelheid waarbij feedback over de rotorpositie essentieel is. Bekijk Product →
| Operationeel aspect | Sensorisch (hal) | Sensorloos (BEMF) |
|---|---|---|
| Rotorpositie bij stilstand | Bekend van Hall-patroon | Niet meetbaar |
| Opstarten onder belasting | Direct koppel in de juiste richting | Uitlijn-en-ramp-sequentie; risico op stilstand |
| Koppel bij lage snelheid | Stabiel en herhaalbaar | Beperkt onder ongeveer 5-10% nominaal toerental |
| Bedrading | Driefasige kabels plus vijf Hall-kabels | Alleen driefasige kabels |
| Kosten en complexiteit | Extra sensoren, connectorpinnen, pull-ups | Geen extra motorhardware |
| Typische toepassingen | E-mobiliteit, robotica, achteruitrijaandrijvingen | Ventilatoren, pompen, hogesnelheidsspindels |
Dit is de reden waarom sensorversies gebruikelijk zijn in naafmotoraandrijvingen voor stadsvoertuigen; stops, beladen starts en manoeuvreren op lage snelheid zijn precies de omstandigheden waarin BEMF tekortschiet. De prestatiegegevens van de naafmotor uit reële rijomstandigheden volgen hetzelfde patroon, van woon-werkverkeer tot lange vrachtdiensten.
Prestatiegidsen voor naafmotoren laten consequent zien dat sensorversies voorspelbaarder omgaan met stedelijke taken dan sensorloze versies.
Hall-uitgangstypen, spanningsniveaus en commutatiepatronen
Hall-sensoren zijn er in twee uitvoerformaten. Open-collectoruitgangen trekken het signaal laag en hebben pull-up-weerstanden aan de controllerzijde nodig om weer hoog te worden. Push-pull-uitgangen sturen de lijn direct hoog en laag. Als de controllerkaart geen pull-ups heeft, produceert een open-collectormotor geen geldig hoog niveau en voltooit de controller zijn commutatietabel nooit.
Spanningscompatibiliteit is ook van belang. Oudere motoren gebruiken vaak 5V Hall-IC's, terwijl veel huidige controlleringangen op 3,3V-logica werken. Het invoeren van een 5V-signaal naar een pin die alleen voor 3,3 V werkt, kan de ingang beschadigen of sporadische fouten veroorzaken. De motorspecificatie moet de Hall-voedingsspanning en het uitgangsniveau vermelden; Als dit niet het geval is, vraag het dan voordat u bestelt.
De afstand tussen Hall-sensoren volgt een van twee standaarden: 60 elektrische graden of 120 elektrische graden. De commutatietabel van de controller moet overeenkomen met deze afstand. Een motor die is gebouwd voor 60° produceert een ander Hall-patroon dan een 120°-motor, en het toepassen van de verkeerde tafel veroorzaakt onregelmatige werking, koppelverlies of verlies van synchronisatie.
Bedenk ook dat elektrische graden geen mechanische graden zijn. Een motor met vier poolparen herhaalt zijn Hall-patroon vier keer per mechanische omwenteling. Het aantal poolparen verandert de elektrische frequentie die de controller moet verwerken, dus deze moet correct worden geconfigureerd naast de commutatiehoek.
Een Hall-sensormotor matchen met een controller
Een sensormotor levert alleen zijn voordelen als de controller is gebouwd om Hall-signalen te lezen. Drie controles bestrijken het grootste deel van het compatibiliteitsoppervlak. Controleer eerst de Hall-voedingsspanning en het logicaniveau ten opzichte van de ingangswaarde van de controller. Controleer ten tweede of de controller de commutatiehoek van de motor ondersteunt, 60° of 120°. Ten derde: beslis wat er bij hogere snelheid gebeurt; veel controllers gebruiken Hall-signalen op lage snelheid en gaan boven een drempel over in de BEMF-modus, en die overgang moet soepel genoeg zijn om een koppeldip te voorkomen.
Voor een aandrijflijn voor e-mobiliteit levert de efficiëntie bij lage snelheden vaak de grootste bijdrage aan het bereik in de praktijk. Sensorische commutatie houdt de statorstroom uitgelijnd met de rotor, waardoor koperverlies en opwarming worden verminderd. Een controller die Hall-ingangen correct leest, zoals de A4-2313 hoogefficiënte borstelloze DC-motorcontroller, maakt het mogelijk dezelfde motor af te stemmen op woon-werkverkeer in de stad, vrachtverkeer of offroad-koppel, omdat de commutatiecurve in software leeft.
A4 Hoogefficiënte borstelloze DC-motorcontroller met Hall-ingang Deze controller is ontworpen om de statorstroom bij lage snelheden uitgelijnd te houden met de rotor, verbetert het bereik in de echte wereld en kan worden afgestemd op verschillende bedrijfscycli, van stadsrijden tot vracht of off-road. Bekijk Product → Wanneer een motor en een controller van verschillende leveranciers komen, zijn Hall-parameters de eerste bron van mismatch. Een 60°-motor die is aangesloten op een controller die is geconfigureerd voor 120°, zal ongeveer of helemaal niet draaien. Een gestructureerd koppelingsschema regelt dit voordat de hardware arriveert: spanningsklasse, stroomsterkte, Hall-uitvoerformaat, voedingsspanning, commutatiehoek en aantal poolparen worden allemaal op één pagina gedocumenteerd.
 Controller- en motorkoppelingsschema met zes sleutelparameters Een gestructureerde koppelingspagina documenteert de spanningsklasse, stroomsterkte, Hall-uitvoerformaat, voedingsspanning, commutatiehoek en aantal poolparen om mismatches te voorkomen voordat de hardware arriveert. Bekijk Product →
Wat u moet controleren voordat u een sensormotor specificeert
Zet deze zes artikelen op één pagina voordat je bestelt:
- Hall-voedingsspanning en logisch niveau: stem het Hall-IC van de motor af op het ingangsvermogen van de controller.
- Uitvoerformaat: open-collector heeft pull-ups aan de controllerzijde nodig; push-pull niet.
- Commutatieafstand: 60° of 120°, en zorg ervoor dat de controllerconfiguratie overeenkomt.
- Aantal poolparen: verifieer het en voer het correct in, omdat het de elektrische frequentie bepaalt.
- Connectorpinout: standaard sensorbedrading bestaat uit driefasige kabels plus vijf Hall-kabels (5V, GND, A, B, C). Eén verwisselde pin is de meest voorkomende fout bij een banktest.
- Hall-foutstrategie: controleer of de controller een vastzittend of ontbrekend Hall-signaal kan detecteren en terug kan vallen naar de sensorloze modus.
Een borstelloze motor met Hall-sensor is een beproefde manier om koppel bij lage snelheden deterministisch te maken. De kosten bestaan uit extra draden en een controller met Hall-invoerondersteuning. Voor voertuigen en machines die onder belasting starten, op lage snelheid rijden of vaak achteruit rijden, zorgen die kosten voor een soepeler gedrag en een kortere ontwikkelingscyclus. Wanneer de Hall-parameters worden opgeschreven en vergeleken met de controller, gedraagt de sensormotor zich gewoon zoals de datasheet belooft.
VOLGENDE:Voordelen van de borstelloze motor: efficiëntie, lange levensduur en nauwkeurige snelheidsregeling
Interesse in samenwerking of vragen?
Als Aangepaste fabrikanten van synchrone motorcontrollers met permanente magneet en Leveranciers van permanente magneetmotorcontrollers in China, Gefocust op de aandrijfbesturing van permanente magneet Synchrone motoren, wij zorgen voor een veilige en voldoende krachtbron voor de elektrificatie van reisvoertuigen.
- [email protected]
- +86-170 9191 9800
- Kamer 123A, Ziyue Road nr. 1000, Minhang District, Shanghai, China
Auteursrecht © Shanghai APT Power Technology Co., Ltd.All rights reserved