Koppelregeling uitgelegd: een praktische gids voor de selectie van BLDC-motorcontrollers
Stel je een elektrische motorfiets voor die op een steile helling blijft staan terwijl hij een passagier vervoert. Een snelheidsregelaar houdt een lage doelsnelheid aan, maar een klein gaspedaal kan een gecontroleerde lancering in een gewelddadige schok veranderen. Stel je nu een bezorgrobot voor die een deuropening oversteekt die iets te smal is. Als de controller op volle kracht blijft duwen, vangt de versnellingsbak de impact op. Beide situaties worden opgelost door koppelregeling, de bedrijfsmodus die de rotatiekracht regelt die een motor produceert in plaats van de snelheid of positie.
Dit artikel is geschreven voor ingenieurs en OEM-projectteams die borstelloze motorcontrollers voor elektrische motorfietsen, robotchassis, elektrische ATV's, UTV's en buitenboordmotoren evalueren. We zullen uitleggen wat koppelregeling eigenlijk betekent in een BLDC- of PMSM-aandrijving, hoe de controller dit bereikt en welke specificaties bepalen of het koppel soepel en responsief aanvoelt in de praktijk.
Wat koppelcontrole eigenlijk betekent
Koppelregeling regelt de stroom die aan de motor wordt geleverd, zodat het askoppel het commando volgt dat wordt gegeven door de berijder, bestuurder of bewegingscontroller. Er wordt geen doelsnelheid aangehouden. Het heeft geen rotorpositie. De motor produceert eenvoudigweg de snelheid die voortvloeit uit het toegepaste koppel en de belasting die op de as is bevestigd.
Een simpele vergelijking helpt. Wanneer je een handkar duwt, oefenen je armen kracht uit, en de kar beweegt met de snelheid die die kracht produceert tegen rolweerstand en helling. Je armen voeren koppelcontrole uit. Als je in plaats daarvan de snelheid van het karretje zou vergrendelen, zou dat snelheidscontrole zijn.
| Controlemodus | Gereguleerde variabele | Typische opdrachtbron | Primaire gebruiksscenario's |
|---|---|---|---|
| Snelheidscontrole | Motortoerental | Gaspedaal, potentiometer, CAN-instelpunt | Cruisebediening, transportbanden, ventilatoren, pompen |
| Positiecontrole | Rotorhoek | Encoderfeedback, stap- of richtingsimpulsen | Besturing, kleppen, robotgewrichten |
| Koppelcontrole | Motorstroom en dus koppel | Analoge ingang, CAN-koppelcommando, pedaal | Tractie, spanning, krachtbeperkte beweging |
Koppelregeling is ook een beschermende functie. Een controller die geprogrammeerd is om niet meer dan 15 Nm te leveren, zal simpelweg geen 20 Nm leveren, ook al vraagt de bestuurder erom. Wielslip op los grind, een geblokkeerde actuator of een gedeeltelijk vastgelopen lager vertalen zich niet langer rechtstreeks in spanning op de aandrijflijn. Dit is de reden waarom koppelbegrenzing vaak wordt gebruikt als veiligheidsfunctie in bewegingssystemen.
Hoe een borstelloze controller een gecontroleerd koppel levert
In een borstelloze gelijkstroommotor of een synchrone motor met permanente magneet is het koppel evenredig met de ankerstroom in de kwadratuuras. Koppelregeling is dus stroomregeling. Een goed ontworpen controller meet de fasestromen, vergelijkt de koppelproducerende component met het koppelcommando en past het schakelpatroon van de omvormer aan om de fout te verminderen. Deze binnenste stroomlus is waar koppelcontrole feitelijk plaatsvindt.
Veldgeoriënteerde regeling en de stroomlus
Veldgeoriënteerde regeling, gewoonlijk FOC genoemd, transformeert de gemeten driefasige stromen in twee componenten in een roterend referentieframe: een magnetiserende component op de d-as en een koppelproducerende component op de q-as. De controller zorgt ervoor dat de stroom op de q-as overeenkomt met het gevraagde koppel en houdt de stroom op de d-as bijna nul voor een PMSM voor opbouwmontage. De bandbreedte van deze stroomlus bepaalt hoe snel koppelcorrecties plaatsvinden. Een lus die is bijgewerkt op 10 tot 20 kHz reageert binnen enkele milliseconden op belastingsveranderingen, wat het verschil is tussen een stabiele kruipbeweging en een stotterende beweging bij lage snelheid. FOC is een centrale reden De technologie van de permanente magneetsynchrone motor blijft verbeteren voor tractietoepassingen: dezelfde hardware zorgt alleen al door softwarewijzigingen voor een soepeler koppel, hogere efficiëntie en regeneratief remmen.
Sensorfeedback en sensorloze bediening
De kwaliteit van de koppelregeling is sterk afhankelijk van feedback over de rotorpositie. Hall-sensoren bieden een grove resolutie van 60 graden, wat voldoende is voor trapeziumvormige commutatie, maar niet voor een soepel koppel bij lage snelheid. Encoders en solvers zorgen voor een continue rotorhoek, waardoor FOC zelfs bij stilstand een nauwkeurig koppel kan behouden. Sensorloze algoritmen schatten de rotorpositie op basis van tegen-EMF, waardoor de sensorkosten worden geëlimineerd, maar het volledige koppel bij nulsnelheid niet kan worden gehandhaafd als er geen tegen-EMF bestaat. Veel productieaandrijvingen maken gebruik van een hybride strategie: sensorgebaseerd starten en sensorloos draaien boven een paar honderd toeren per minuut.
Fasestroomdetectie is net zo belangrijk. Shuntweerstanden aan de lage kant zijn goedkoop maar geluidsgevoelig; geïntegreerde fasesensoren kosten meer en leveren schonere metingen bij lage stromen. De bemonsteringsfrequentie en filtering van het stroomsignaal bepalen de praktische koppelrimpel die op de as te zien is, dus koppelcijfers in een datasheet moeten samen worden gelezen met de detectiearchitectuur die in de controller wordt gebruikt.
Waarom koppelcontrole belangrijk is in echte toepassingen
Koppelregeling verandert meetbaar gedrag in elke belangrijke toepassingscategorie op het gebied van elektrische mobiliteit en robotica.
- Elektrische motorfietsen. Gecontroleerde lanceringen op hellingen, preventie van wielslip op nat asfalt en regeneratief remmen dat een negatief koppel uitoefent op een gladde helling. Zonder koppellimieten kan de motor krachtig aangrijpen wanneer de berijder het gaspedaal draait.
- Robotchassis. Koppelbegrenzing beschermt tandwielen en motoren tijdens botsingen. Wanneer een autonome mobiele robot tegen een onverwacht obstakel aanrijdt, beperkt de controller de stroom in plaats van de volledige kracht naar de aandrijflijn te sturen.
- Elektrische ATV's en UTV's. Kruipen op lage snelheid op oneffen terrein vereist een nauwkeurig vermogen met laag koppel. Een snelheidsgeregeld systeem heeft de neiging te stijgen wanneer de wielen grip verliezen en weer grip krijgen.
- Elektrische buitenboordmotoren. Voortdurende stuwkracht tegen stroming en wind vereist dat de controller sneller reageert op belastingsveranderingen dan een snelheidslus.
De aanpassing in meerdere scenario's van motoraandrijfproducten weerspiegelt precies deze vraag: één controllerplatform moet een breed scala aan koppelopdrachten verwerken, van kleine robotwielen tot grote ATV-aandrijflijnen.
Belangrijke specificaties die de koppelkwaliteit bepalen
Bij de aanschaf van een controller voor een koppelgevoelige toepassing zijn continue stroomsterkte en piekstroom slechts het uitgangspunt. De volgende specificaties hebben een grote invloed op het koppelgedrag.
- Updatesnelheid van de huidige lus. Een hogere updatesnelheid, doorgaans 10 tot 20 kHz, verkort de vertraging tussen een wijziging van het koppelcommando en de daadwerkelijke koppelwijziging op de as.
- PWM-frequentie. Een hogere schakelfrequentie vermindert de stroomrimpel en het hoorbare geluid, maar vergroot de schakelverliezen. Controllers gericht op een stille werking kiezen een frequentie die beide in evenwicht brengt.
- Huidige detectieresolutie en ruis. De smallest measurable current step sets the smallest torque step. A noisy sensing circuit produces torque chatter at low load.
- Koppel rimpel. De lage koppelrimpel zorgt voor een soepele rotatie bij lage snelheid, wat belangrijk is voor robotverbindingen en propellers.
- Overbelastingsmogelijkheid. Transiënte koppelpieken bij het starten op een heuvel en het hanteren van obstakels overschrijden doorgaans de continue classificatie. Controleer de overbelastingscurve ten opzichte van de werkelijke inschakelduur.
- Dermal behaviour. Het aanhoudende koppel wordt bepaald door het thermische ontwerp van de controller. Een controller die vroeg gas geeft, vermindert geruisloos het beschikbare koppel tijdens langdurig gebruik.
De kwaliteit van de componenten is belangrijker dan alleen de cijfers. Een koppelgestuurde aandrijving schakelt honderden keren per seconde van fasestroom, en elke intermitterende weerstand in connectoren of soldeerverbindingen verschijnt als stroommeetgeluid dat verandert in koppelgeratel. Dit is de reden waarom de materiaalkwaliteit van de hardware een legitieme technische specificatie is, en niet alleen een marketingclaim.
Het is ook de moeite waard om tijdens het testen van prototypes de koppelrimpelcijfers van de datasheet met de daadwerkelijke motor te verifiëren. Fabrikanten meten de koppelrimpel onder gecontroleerde omstandigheden die mogelijk niet overeenkomen met een productieframe, een specifieke wikkelinductantie of de PWM-frequentie die een project wil gebruiken. Een korte testbank waarbij het koppel op verschillende snelheidspunten wordt geregistreerd, zal de meeste problemen aan het licht brengen die later praktijkklachten worden.
Het afstemmen van de controller op de motor en de inschakelduur
De prestatie van de koppelregeling is een systeemeigenschap en geen op zichzelf staande controllereigenschap. De stroomlus is afgestemd op de inductie en weerstand van de motorwikkeling. Sluit dezelfde controller aan op een motor met verschillende parameters en de koppelrespons kan oscillerend of traag worden. Dit is de reden waarom het koppelen van de controller en de motor als onderdeel van het systeemontwerp belangrijker is dan het selecteren van een van beide componenten afzonderlijk.
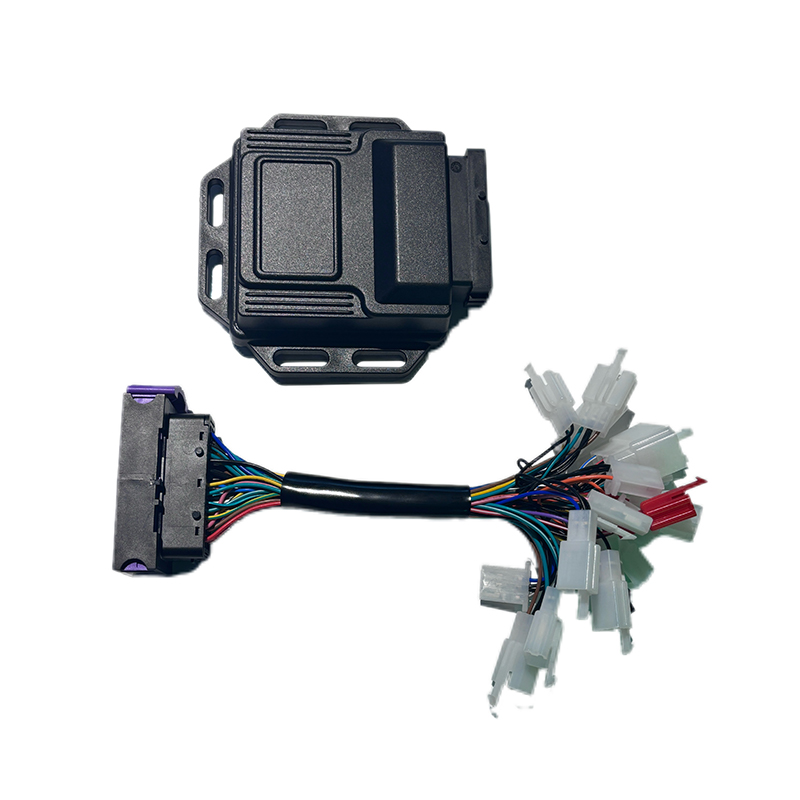
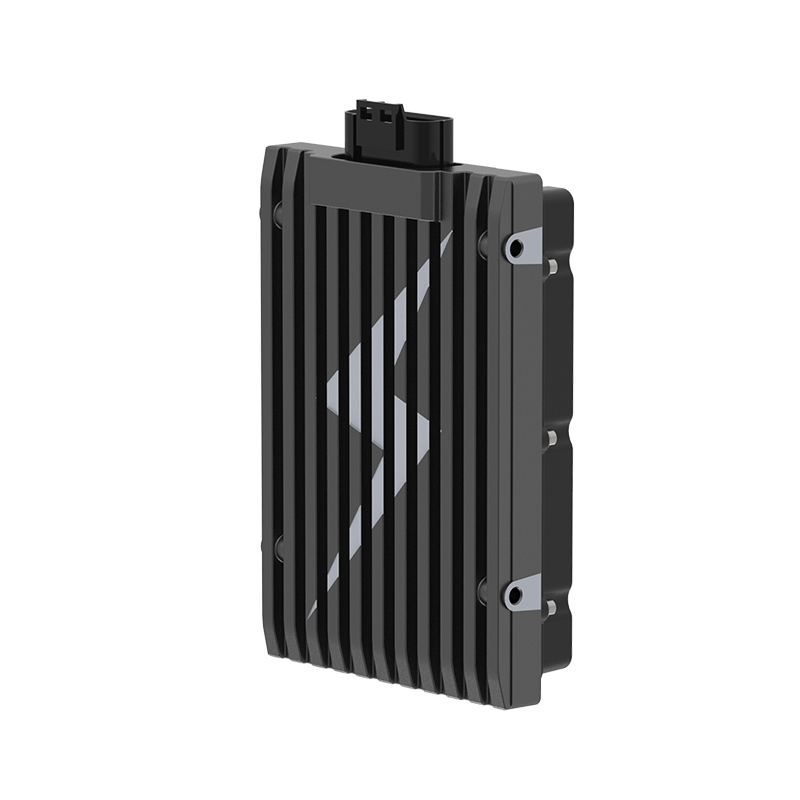
Voor toepassingen die een snelle koppelrespons vereisen, is de R5-2215 borstelloze DC-motorcontroller met snelle respons is ontworpen om de vertraging tussen het koppelcommando en het mechanische askoppel te minimaliseren. Voor efficiëntiegevoelige platforms zoals elektrische stadsmotorfietsen is de A4-2313 hoogefficiënte borstelloze DC-motorcontroller houdt het koppel nauwkeurig vast en vermindert de elektrische verliezen. Voor hoogspannings- en hoogvermogenarchitecturen met dynamische koppelvereisten is de Hoogwaardige motorcontroller uit de T-serie bestrijkt het bredere bereik dat ATV's, UTV's en grotere robotplatforms doorgaans nodig hebben.
 Leveranciers van hoogwaardige motorcontrollers uit de T-serie, fabriek APT - T300 T400 T500 T720 T1000 T1400 T1800 Permanente magneet Synchrone motorcontrollers Fabriek, T-serie krachtige motorbesturing... Bekijk Product →
 A4 Hoogrenderende borstelloze DC-motorcontrollerleveranciers, fabriek - Shanghai A APT is A4 hoogrenderende borstelloze DC-motorcontrollerleveranciers en groothandel A4 hoogrenderende borstelloze DC-motorcontrollerfabriek ... Bekijk Product →
 R5 Snelle respons Leveranciers van borstelloze DC-motorcontrollers, fabriek - Shanghai APT APT is R5 Snelle responsieve borstelloze DC-motorcontroller Leveranciers en groothandel R5 Snelle responsieve borstelloze DC-motorcontroller Fabriek in C... Bekijk Product →
Software speelt hierbij een centrale rol. Torque ramp shaping, current loop tuning en foutgedrag zijn geconfigureerd in de firmware, zodat dezelfde hardware kan worden afgestemd op een e-bike, een rolstoel of een maritieme aandrijving. De verschuiving van koppelbeheer naar software is een van de thema's van een gedetailleerd artikel over de rol van software in moderne motorcontrollers .
Conclusie
Koppelregeling is geen enkel onderdeel of algoritme. Het loopt door de stroomdetectieketen, de rotorpositiefeedback, de huidige lusfirmware, de inverterfase en de fysieke connectorkwaliteit. Voor OEM's die elektrische voertuigen en mobiele machines bouwen, bepaalt de mogelijkheid om het koppel soepel te regelen of het product onder echte belasting voorspelbaar en verfijnd aanvoelt. Het evalueren van de bandbreedte van de huidige lus, koppelrimpel, overbelastingsgedrag en softwareconfigureerbaarheid tijdens de controllerselectiefase is de meest directe manier om later in het project opnieuw ontwerpen van de aandrijfbaarheid te voorkomen.
VOLGENDE:Terug Elektromotorische kracht uitgelegd: hoe terug EMF het ontwerp van motorcontrollers vormgeeft
Interesse in samenwerking of vragen?
Als Aangepaste fabrikanten van synchrone motorcontrollers met permanente magneet en Leveranciers van permanente magneetmotorcontrollers in China, Gefocust op de aandrijfbesturing van permanente magneet Synchrone motoren, wij zorgen voor een veilige en voldoende krachtbron voor de elektrificatie van reisvoertuigen.
- [email protected]
- +86-170 9191 9800
- Kamer 123A, Ziyue Road nr. 1000, Minhang District, Shanghai, China
Auteursrecht © Shanghai APT Power Technology Co., Ltd.All rights reserved